
导航系统采用激光SLAM与视觉惯性里程计融合的定位方案,通过360°旋转激光雷达构建厘米级精度的三维环境地图,同时利用双目立体视觉系统识别地形特征点。在复杂场景中,系统通过卡尔曼滤波算法融合IMU、GPS与编码器数据,将定位误差控制在±5cm范围内。路径规划模块基于A*算法与动态窗口法,可实时计算好的行进路线,并通过模糊PID控制器调整两侧履带转速差,实现0.1°/s的转向精度。特别设计的心理战任务模块集成多模态交互系统,包括可变焦距高清摄像机、定向声波发射器与全息投影装置。当机器人接近目标区域时,系统通过激光雷达识别人员分布,自动调整行进路线至有效传播范围,同时启动心理战装备:声波发射器可定向投射频率18-22kHz的次声波干扰,全息投影装置能生成3D虚拟影像,配合预先录制的心理战音频实现多维度信息渗透。这种将环境感知、自主导航与心理战装备深度集成的系统架构,使机器人能在无人干预情况下完成24小时持续作战任务。食品加工厂,履带式物资运输机器人运输食品原料物资。苏州履带式心战机器人生产公司
履带式救援机器人作为特种装备领域的重要载体,其功能设计始终围绕复杂灾害场景的救援需求展开。在移动性能方面,其履带式底盘通过仿生学设计模拟坦克与蛇类动物的复合运动模式,既能在瓦砾堆、泥泞地等松软地形保持30kPa以上的接地压力,又可通过差速转向系统实现原地180度调头,配合可调节的履带张紧装置,使机器人能攀爬45度斜坡并跨越0.8米宽的断层。这种机动性使其在地震废墟、山体滑坡等三维立体灾害环境中,相比轮式或足式机器人具有更强的地形适应能力。其搭载的多模态感知系统集成了360度环视摄像头、毫米波雷达、激光SLAM与热成像仪,可穿透烟雾、粉尘等视觉障碍物,实时构建厘米级精度的三维环境模型。特别在夜间或地下空间救援时,热成像模块能通过温差识别被困者体表0.5℃以上的温度变化,结合AI目标识别算法,将人员定位准确率提升至92%以上。苏州大型全地形履带式心战机器人生产厂家履带式物资运输机器人续航久,长距离运输物资不断电。
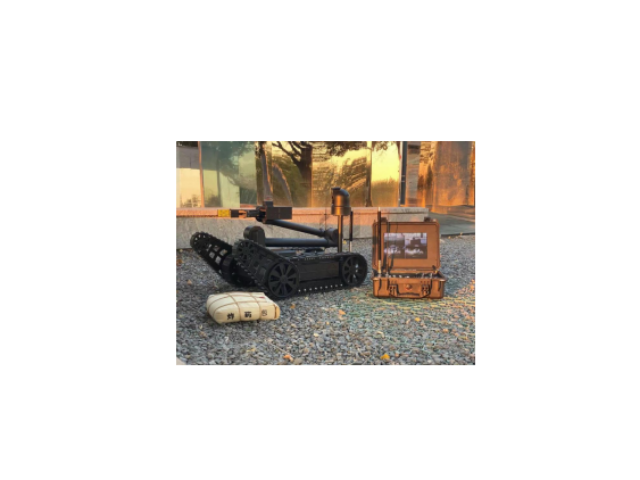
心战功能模块是该机器人的重要差异化设计,其搭载的多模态心理干预系统集成了全向声波发射器、可变光谱照明阵列及全息投影装置。声波发射器采用16单元相控阵技术,能定向投射120分贝的警示音或模拟自然声效,覆盖半径达200米;照明阵列支持从冷白光到琥珀色光的连续光谱调节,配合全息投影可生成3米见方的动态图像,用于瓦解敌方士气或传递劝降信息。在战术协同层面,机器人通过5G/LTE双链路与指挥系统实时通信,机载工控机(Intel i7-8750H处理器+32GB内存)运行ROS机器人操作系统,可同步处理激光雷达(20米探测距离)、热成像仪(-20℃至500℃测温范围)及化学传感器(VOCs识别精度0.1ppm)的多元数据。当执行反恐任务时,机器人可先以履带翻越障碍物抵近目标区域,再通过机械臂部署声波设备,同时将现场画面与生化指标回传至指挥中心,为决策提供依据。东南大学2024年测试数据显示,该型机器人在模拟城市废墟环境中,自主导航完成1.2公里巡逻任务的耗时较人工操作缩短67%,且心理干预模块的响应延迟低于200毫秒,验证了其在高风险场景下的实战效能。
中型全地形履带式心战机器人作为现代战场与非纷争行动中的新型装备,其设计融合了机械工程、人工智能与心理作战的多维度技术。这类机器人通常采用模块化履带底盘,配备强度高橡胶或金属履带,结合单独悬挂系统与多级差速转向机构,使其在松软沙地、泥泞沼泽、碎石陡坡等复杂地形中仍能保持稳定移动。例如,俄罗斯平台-M型战斗机器人重0.8吨,搭载6个负重轮与橡胶履带,可在25°斜坡上攀爬,越障高度达0.21米,其锂电池组支持4小时持续作业,这种结构特性使其既能适应战场废墟的破碎地形,也能在极地雪原或热带雨林中执行任务。与轮式机器人相比,履带式设计通过增大接触面积降低了对地面的压强,避免了轮式设备在软质地面易陷入的困境;而与足式机器人相比,其机械结构更简单,维护成本更低,且负重能力更强,可搭载心理战设备、传感器阵列及防御性武器。履带式机器人的爬坡能力强,助力物资运输机器人攀爬具有一定坡度路段。
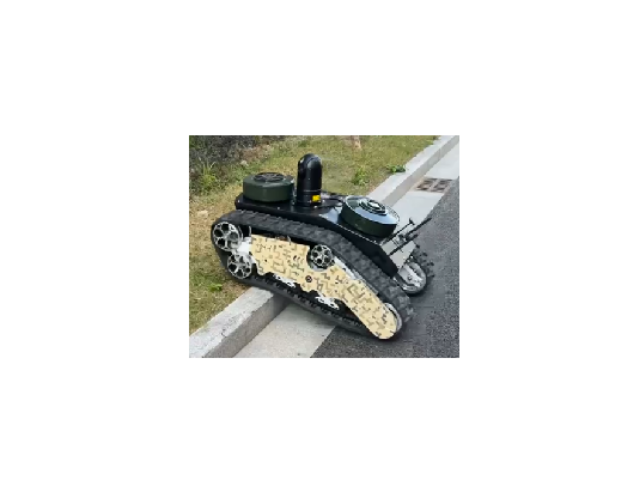
现代全地形机器人普遍集成多模态传感器阵列,包括激光雷达、惯性导航单元及视觉摄像头,配合SLAM算法实现厘米级定位精度,即便在GPS信号拒止环境下仍能自主规划路径。其动力系统多采用混合驱动方案,燃油发动机提供持续动力输出,电动模块则负责低速精细操作,这种设计既保证了8小时以上的连续作业能力,又通过能量管理策略将能耗降低30%。搭载模块化任务载荷的全地形机器人可快速转换为侦察、排爆或物资运输平台,其静音行驶模式与伪装涂层进一步提升了战场生存能力。果园中,履带式物资运输机器人灵活运送采摘的水果等物资。苏州履带式巡防侦察机器人哪里有卖
履带式机器人的行驶噪音低,不会干扰物资运输机器人在静谧区域运输。苏州履带式心战机器人生产公司
全地形履带式机器人作为特种装备领域的典型标志,其重要功能设计始终围绕复杂环境下的高适应性展开。其履带式移动机构采用强度高金属与复合橡胶混合材质,通过可变履带宽度调节技术,既能以窄履带模式在狭窄管道或废墟缝隙中灵活穿行,又可展开宽履带增强在松软沙地、泥泞沼泽等软质地面的通过性。动力系统搭载双模驱动装置,在平坦路面切换为高速轮式模式提升机动效率,遇阶梯、碎石堆等障碍时自动切换为低速履带模式,配合单独悬挂的六组驱动轮组,可攀爬45度斜坡或跨越0.8米高的垂直障碍。环境感知系统集成360度激光雷达、毫米波雷达与多光谱摄像头,通过SLAM算法实时构建三维地形模型,配合惯性导航单元实现厘米级定位精度。在执行任务时,机器人能根据地面摩擦系数动态调整履带转速差,通过差速转向技术实现原地180度旋转,极大提升了在复杂空间中的操作灵活性。苏州履带式心战机器人生产公司
昆山辰福元电子科技有限公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。